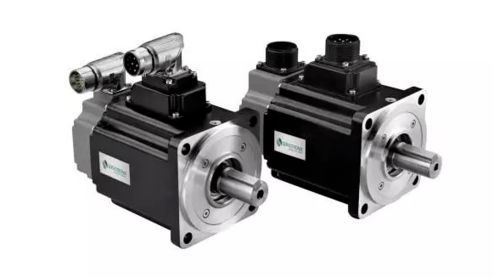
伺服電機(jī)的信號(hào)時(shí)序 從理論到實(shí)踐的關(guān)鍵解析
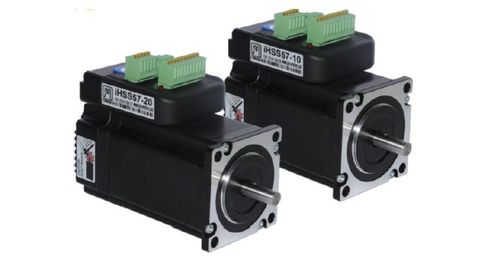
伺服電機(jī)作為現(xiàn)代自動(dòng)化與精密控制系統(tǒng)的核心執(zhí)行元件,其性能的優(yōu)劣在很大程度上取決于驅(qū)動(dòng)信號(hào)的時(shí)序是否正確與精準(zhǔn)。本文將深入探討伺服電機(jī)的信號(hào)時(shí)序原理,并結(jié)合工程實(shí)踐中的常見問題進(jìn)行分析,旨在為工程師和愛好者提供清晰的參考。
一、伺服電機(jī)控制信號(hào)的基本構(gòu)成
伺服電機(jī)的控制通常依賴于一系列精確的電子信號(hào)。最常見的控制模式包括位置控制、速度控制和轉(zhuǎn)矩控制。無論哪種模式,其核心輸入信號(hào)通常包含:
- 脈沖/方向信號(hào)(PUL/DIR):在位置控制模式中最常用。控制器通過發(fā)送一系列脈沖(PUL)來指定電機(jī)旋轉(zhuǎn)的角度(每個(gè)脈沖對(duì)應(yīng)一個(gè)固定的角度增量,即電子齒輪比設(shè)定),而方向信號(hào)(DIR)的高/低電平則決定電機(jī)的正轉(zhuǎn)或反轉(zhuǎn)。這兩個(gè)信號(hào)的時(shí)序配合至關(guān)重要。
- 模擬量信號(hào):在速度或轉(zhuǎn)矩控制模式下,控制器通過輸出一個(gè)-10V至+10V(或其他范圍)的模擬電壓來設(shè)定電機(jī)的目標(biāo)速度或轉(zhuǎn)矩。此時(shí),信號(hào)的穩(wěn)定性和抗干擾能力是關(guān)鍵。
- 通信總線信號(hào):如EtherCAT、CANopen、Modbus等。通過數(shù)字通信協(xié)議發(fā)送指令包,內(nèi)含位置、速度、轉(zhuǎn)矩等設(shè)定值及控制字。其時(shí)序體現(xiàn)在數(shù)據(jù)幀的發(fā)送周期、網(wǎng)絡(luò)同步周期(如EtherCAT的DC分布式時(shí)鐘)以及指令的處理延遲上。
二、脈沖控制模式的信號(hào)時(shí)序詳解
對(duì)于應(yīng)用最廣泛的脈沖控制,其時(shí)序要求尤為嚴(yán)格。以常見的“脈沖+方向”模式為例:
- 脈沖寬度:脈沖的高電平和低電平持續(xù)時(shí)間必須滿足驅(qū)動(dòng)器手冊(cè)規(guī)定的最小脈寬要求(通常為微秒級(jí))。脈寬過窄可能導(dǎo)致驅(qū)動(dòng)器無法識(shí)別。
- 方向信號(hào)建立時(shí)間:方向信號(hào)(DIR)必須在脈沖(PUL)有效邊沿(通常是上升沿)到來之前的某個(gè)最小時(shí)間(t_{setup})就已經(jīng)穩(wěn)定在正確的電平上。
- 方向信號(hào)保持時(shí)間:在脈沖有效邊沿之后,方向信號(hào)還必須繼續(xù)保持穩(wěn)定至少一段時(shí)間(t_{hold})。
- 脈沖頻率:脈沖的頻率直接決定了電機(jī)的轉(zhuǎn)速。頻率上限受驅(qū)動(dòng)器和電機(jī)本身的能力限制。過高的頻率會(huì)導(dǎo)致脈沖丟失,定位不準(zhǔn)。
時(shí)序違規(guī)的后果:如果建立時(shí)間或保持時(shí)間不滿足,驅(qū)動(dòng)器可能在錯(cuò)誤的時(shí)刻采樣方向信號(hào),導(dǎo)致電機(jī)朝相反方向運(yùn)動(dòng)一個(gè)脈沖當(dāng)量,從而產(chǎn)生累積定位誤差,嚴(yán)重時(shí)可能引發(fā)設(shè)備振蕩或損壞。
三、時(shí)序問題在實(shí)踐中的表現(xiàn)與排查(CSDN工程師社區(qū)常見問題匯總)
在CSDN等技術(shù)社區(qū)中,關(guān)于伺服電機(jī)時(shí)序的討論非常活躍,常見問題包括:
- 電機(jī)偶爾丟步或定位不準(zhǔn):這很可能源于脈沖信號(hào)的時(shí)序不穩(wěn)定。檢查項(xiàng)目包括:控制器輸出電路驅(qū)動(dòng)能力是否足夠、線路是否過長(zhǎng)且未采用差分傳輸、是否受到強(qiáng)電磁干擾、PLC或運(yùn)動(dòng)控制卡的輸出脈沖時(shí)序配置參數(shù)是否正確。
- 電機(jī)上電后嘯叫或劇烈抖動(dòng):除了增益參數(shù)整定問題外,也可能是控制信號(hào)在初始化過程中存在毛刺或非法時(shí)序,導(dǎo)致驅(qū)動(dòng)器誤動(dòng)作。檢查上電順序和初始化代碼。
- 高速運(yùn)行時(shí)性能下降:當(dāng)脈沖頻率升高時(shí),信號(hào)邊沿的質(zhì)量(上升/下降時(shí)間)變得關(guān)鍵。使用示波器測(cè)量實(shí)際到達(dá)驅(qū)動(dòng)器端子的信號(hào)波形,觀察是否存在振鈴、圓角或畸變。通常需要使用屏蔽電纜,并且可能需要在驅(qū)動(dòng)器端配置合適的終端電阻。
- 通信總線控制下的同步抖動(dòng):對(duì)于EtherCAT等系統(tǒng),檢查網(wǎng)絡(luò)拓?fù)洹⒕€纜質(zhì)量、主站周期時(shí)間與從站同步周期(SYNC)的配置是否合理。使用主站提供的診斷工具查看從站是否出現(xiàn)“丟幀”或“同步誤差”。
四、確保信號(hào)時(shí)序精度的工程建議
- 嚴(yán)格遵循手冊(cè):仔細(xì)閱讀伺服驅(qū)動(dòng)器和控制器的手冊(cè),特別是關(guān)于接口時(shí)序和電氣規(guī)格的部分。
- 善用示波器:示波器是調(diào)試時(shí)序問題最直接的工具。測(cè)量關(guān)鍵信號(hào)點(diǎn)的實(shí)際波形,與手冊(cè)中的時(shí)序圖進(jìn)行比對(duì)。
- 優(yōu)化硬件設(shè)計(jì):
- 對(duì)于脈沖信號(hào),優(yōu)先選用差分線路(如5V差分信號(hào))進(jìn)行長(zhǎng)距離傳輸,抗干擾能力遠(yuǎn)超單端信號(hào)。
- 確保電源穩(wěn)定、接地良好,信號(hào)線與動(dòng)力線分開布線。
- 在控制器輸出端或驅(qū)動(dòng)器輸入端,根據(jù)需要增加適當(dāng)?shù)腞C濾波或緩沖電路,但需注意不能惡化信號(hào)邊沿。
- 軟件層面的穩(wěn)健性:在程序初始化階段,確保先將所有控制信號(hào)置于明確的無效狀態(tài)(如脈沖置低,方向置零),然后再使能驅(qū)動(dòng)器。改變方向時(shí),最好先暫停脈沖輸出,切換方向并等待穩(wěn)定后再恢復(fù)輸出。
結(jié)論
伺服電機(jī)的信號(hào)時(shí)序是其高精度運(yùn)行的基石。理解脈沖、方向等關(guān)鍵信號(hào)的時(shí)序關(guān)系,掌握使用示波器等工具進(jìn)行測(cè)量驗(yàn)證的方法,并能從硬件布局和軟件邏輯兩方面規(guī)避時(shí)序風(fēng)險(xiǎn),是每一位自動(dòng)化工程師必備的技能。當(dāng)遇到問題時(shí),參考技術(shù)社區(qū)(如CSDN)上的案例和討論,結(jié)合系統(tǒng)性的排查,往往能快速定位并解決這些“看不見”卻又至關(guān)重要的時(shí)序問題,從而確保整個(gè)運(yùn)動(dòng)控制系統(tǒng)穩(wěn)定、精準(zhǔn)、可靠地運(yùn)行。
如若轉(zhuǎn)載,請(qǐng)注明出處:http://m.lan-yi.com/product/16.html
更新時(shí)間:2026-09-29 15:23:34